


Controller braccio robotico multi-asse tp-x 1- bn-a1
2. Traiettoria Miss Point Smooth: ottimizza la traiettoria di movimento della macchina in punti Miss per il funzionamento più fluido, riducendo l'impatto sulla macchina, estendendo la durata della vita e migliorando l'efficienza operativa .
3. Rilevamento e protezione della coppia: funzione di protezione della coppia in tempo reale per salvaguardare il braccio e la macchina robotici; Rilevamento della coppia durante la scelta del prodotto per proteggere la pinza della macchina dall'essere schiacciato; Protezione da collisione durante l'elaborazione per prevenire danni .
4. compatibile con calcoli macro CNC standard e supporta la ridefinizione delle istruzioni e la ridefinizione del punto decimale, rendendo più conveniente lo sviluppo della personalizzazione del movimento non standard .

Specifiche
|
Serie di prodotti |
TP-X 1- bn-a1 |
TP-X 1- Bn-A2 |
|
►Specifiche del sistema |
||
|
Dimensione del display |
7- pollici |
7- pollici |
|
Numero massimo di assi (compresi i mandrini) |
Standard 6 (max 9) |
Standard 12 (Max 18) |
|
Numero massimo di canali |
Standard 1 (max 1) |
Standard 2 (max 2) |
|
Numero massimo di assi interpolati per canale |
9 |
9 |
|
Numero massimo di mandrini per canale |
6 |
6 |
|
Da/ad |
Scheda del modulo di espansione esterna (espandibile a 32 gruppi) 14 bit |
Scheda del modulo di espansione esterna (espandibile a 32 gruppi) 14 bit |
|
Sistema operativo |
RT Linux |
RT Linux |
|
Memoria |
2 GB |
2 GB |
|
Capacità del programma |
8 GB |
8 GB |
|
Blocca il tasso di pre-lettura |
8000 b/s |
8000 b/s |
|
Gruppi di compensazione dello strumento massimo |
160 gruppi |
160 gruppi |
|
Comunicazione |
USB/RS485/LAN/WiFi |
USB/RS485/LAN/WiFi |
|
Funzione del bus |
Ethercat |
Ethercat |
|
I/O massimo espandibile |
256/256 (1ms 64 in/out, 4ms 192 in/out) |
256/256 (1ms 64 in/out, 4ms 192 in/out) |
|
IoT industriale (IoT) |
Opzionale |
Opzionale |
|
Funzione encoder assoluta |
SSI (6 gruppi, espandibili fino a 12 gruppi) |
SSI (6 gruppi, espandibili fino a 12 gruppi) |
|
►Funzioni di compensazione |
||
|
Compensazione del cono |
Supportato |
Supportato |
|
Compensazione del contraccolpo |
Supportato |
Supportato |
|
ARC CONSUNZIONE DELL'ANGLE CHE ARC |
Supportato |
Supportato |
|
Compensazione degli errori del leadsrew bidirezionale |
Supportato |
Supportato |
|
Compensazione feedforward |
Supportato |
Supportato |
|
►Ad alta velocità e alta precisione |
||
|
Adatto a Nurbs |
Supportato |
Supportato |
|
Funzione di controllo a circuito chiuso completo |
Supportato |
Supportato |
|
►Funzioni ausiliarie |
||
|
Schermata di avvio personalizzato |
Supportato |
Supportato |
|
Uso ibrido di assi del bus e assi per scopi generali |
Supportato |
Supportato |
|
Io Funzione di ridefinizione |
Supportato |
Supportato |
|
MACCHINAZIONE DELL'ASSIS inclinata |
Supportato |
Supportato |
|
MACCHINAZIONE PLAN inclinata |
Supportato |
Supportato |
|
DNC Machining |
Supportato |
Supportato |
|
Ridimensionamento proporzionale |
Supportato |
Supportato |
|
Tipi di accelerazione/decelerazione |
Tipo lineare (costante a), tipo s (jerk costante) |
Tipo lineare (costante a), tipo s (jerk costante) |
|
CAM elettronica, controllo PID |
Numero illimitato di curve a camme, ogni canale supporta 16 set di controlli di distorsione/riavvolgimento PID |
Numero illimitato di curve a camme, ogni canale supporta 16 set di controlli di distorsione/riavvolgimento PID |
|
MPG Feed Forward |
Supportato |
Supportato |
|
Interrupt mpg |
Supportato |
Supportato |
|
Mpg multifunzione |
Supportato |
Supportato |
|
Simulazione grafica |
Supportato |
Supportato |
|
Gestione delle autorizzazioni |
Supportato |
Supportato |
|
Blocco per la macchina del calendario perpetuo |
Supportato |
Supportato |
|
Monitoraggio del carico dell'asse |
Supportato |
Supportato |
|
Funzione di oscilloscopio |
Supportato |
Supportato |
|
Seguendo il rilevamento degli errori |
Supportato |
Supportato |
|
Backup dei dati |
Supportato |
Supportato |
|
►Funzioni composte |
||
|
Funzionalità multicanale |
Supportato |
Supportato |
|
Controllo indipendente del canale per bracci robotici |
Supportato |
Supportato |
Panoramica dell'hardware
1. Interfaccia di input: usato per ricevere segnali da dispositivi esterni, come input chiave dal pannello operativo della macchina utensile, segnali da vari sensori (E . g . sensori di posizione, sensori di temperatura) e programmi di lavorazione CNC trasmessi da dispositivi esterni {{3} It It Interfaces, etnetnet INTERFAZES) Trasferisci i dati con diversi dispositivi esterni .
2. Interfaccia di output: emette i segnali di controllo elaborati dal sistema CNC ai vari componenti di esecuzione della macchina utensile, come motori di azionamento, valvole di solenoid e luci indicatore, per controllare il movimento, le azioni e la visualizzazione dello stato della macchina utensile . il tipo e il formato del segnale di output deve abbinare le componenti di esecuzione collegata per garantire il segnalazione di accurato e la visualizzazione dello stato e la macchina utensile . il tipo e il formato del segnale di output deve abbinare le componenti di esecuzione collegata per l'accusa di accurarsi e la visualizzazione dello stato e la macchina utensile esecuzione .
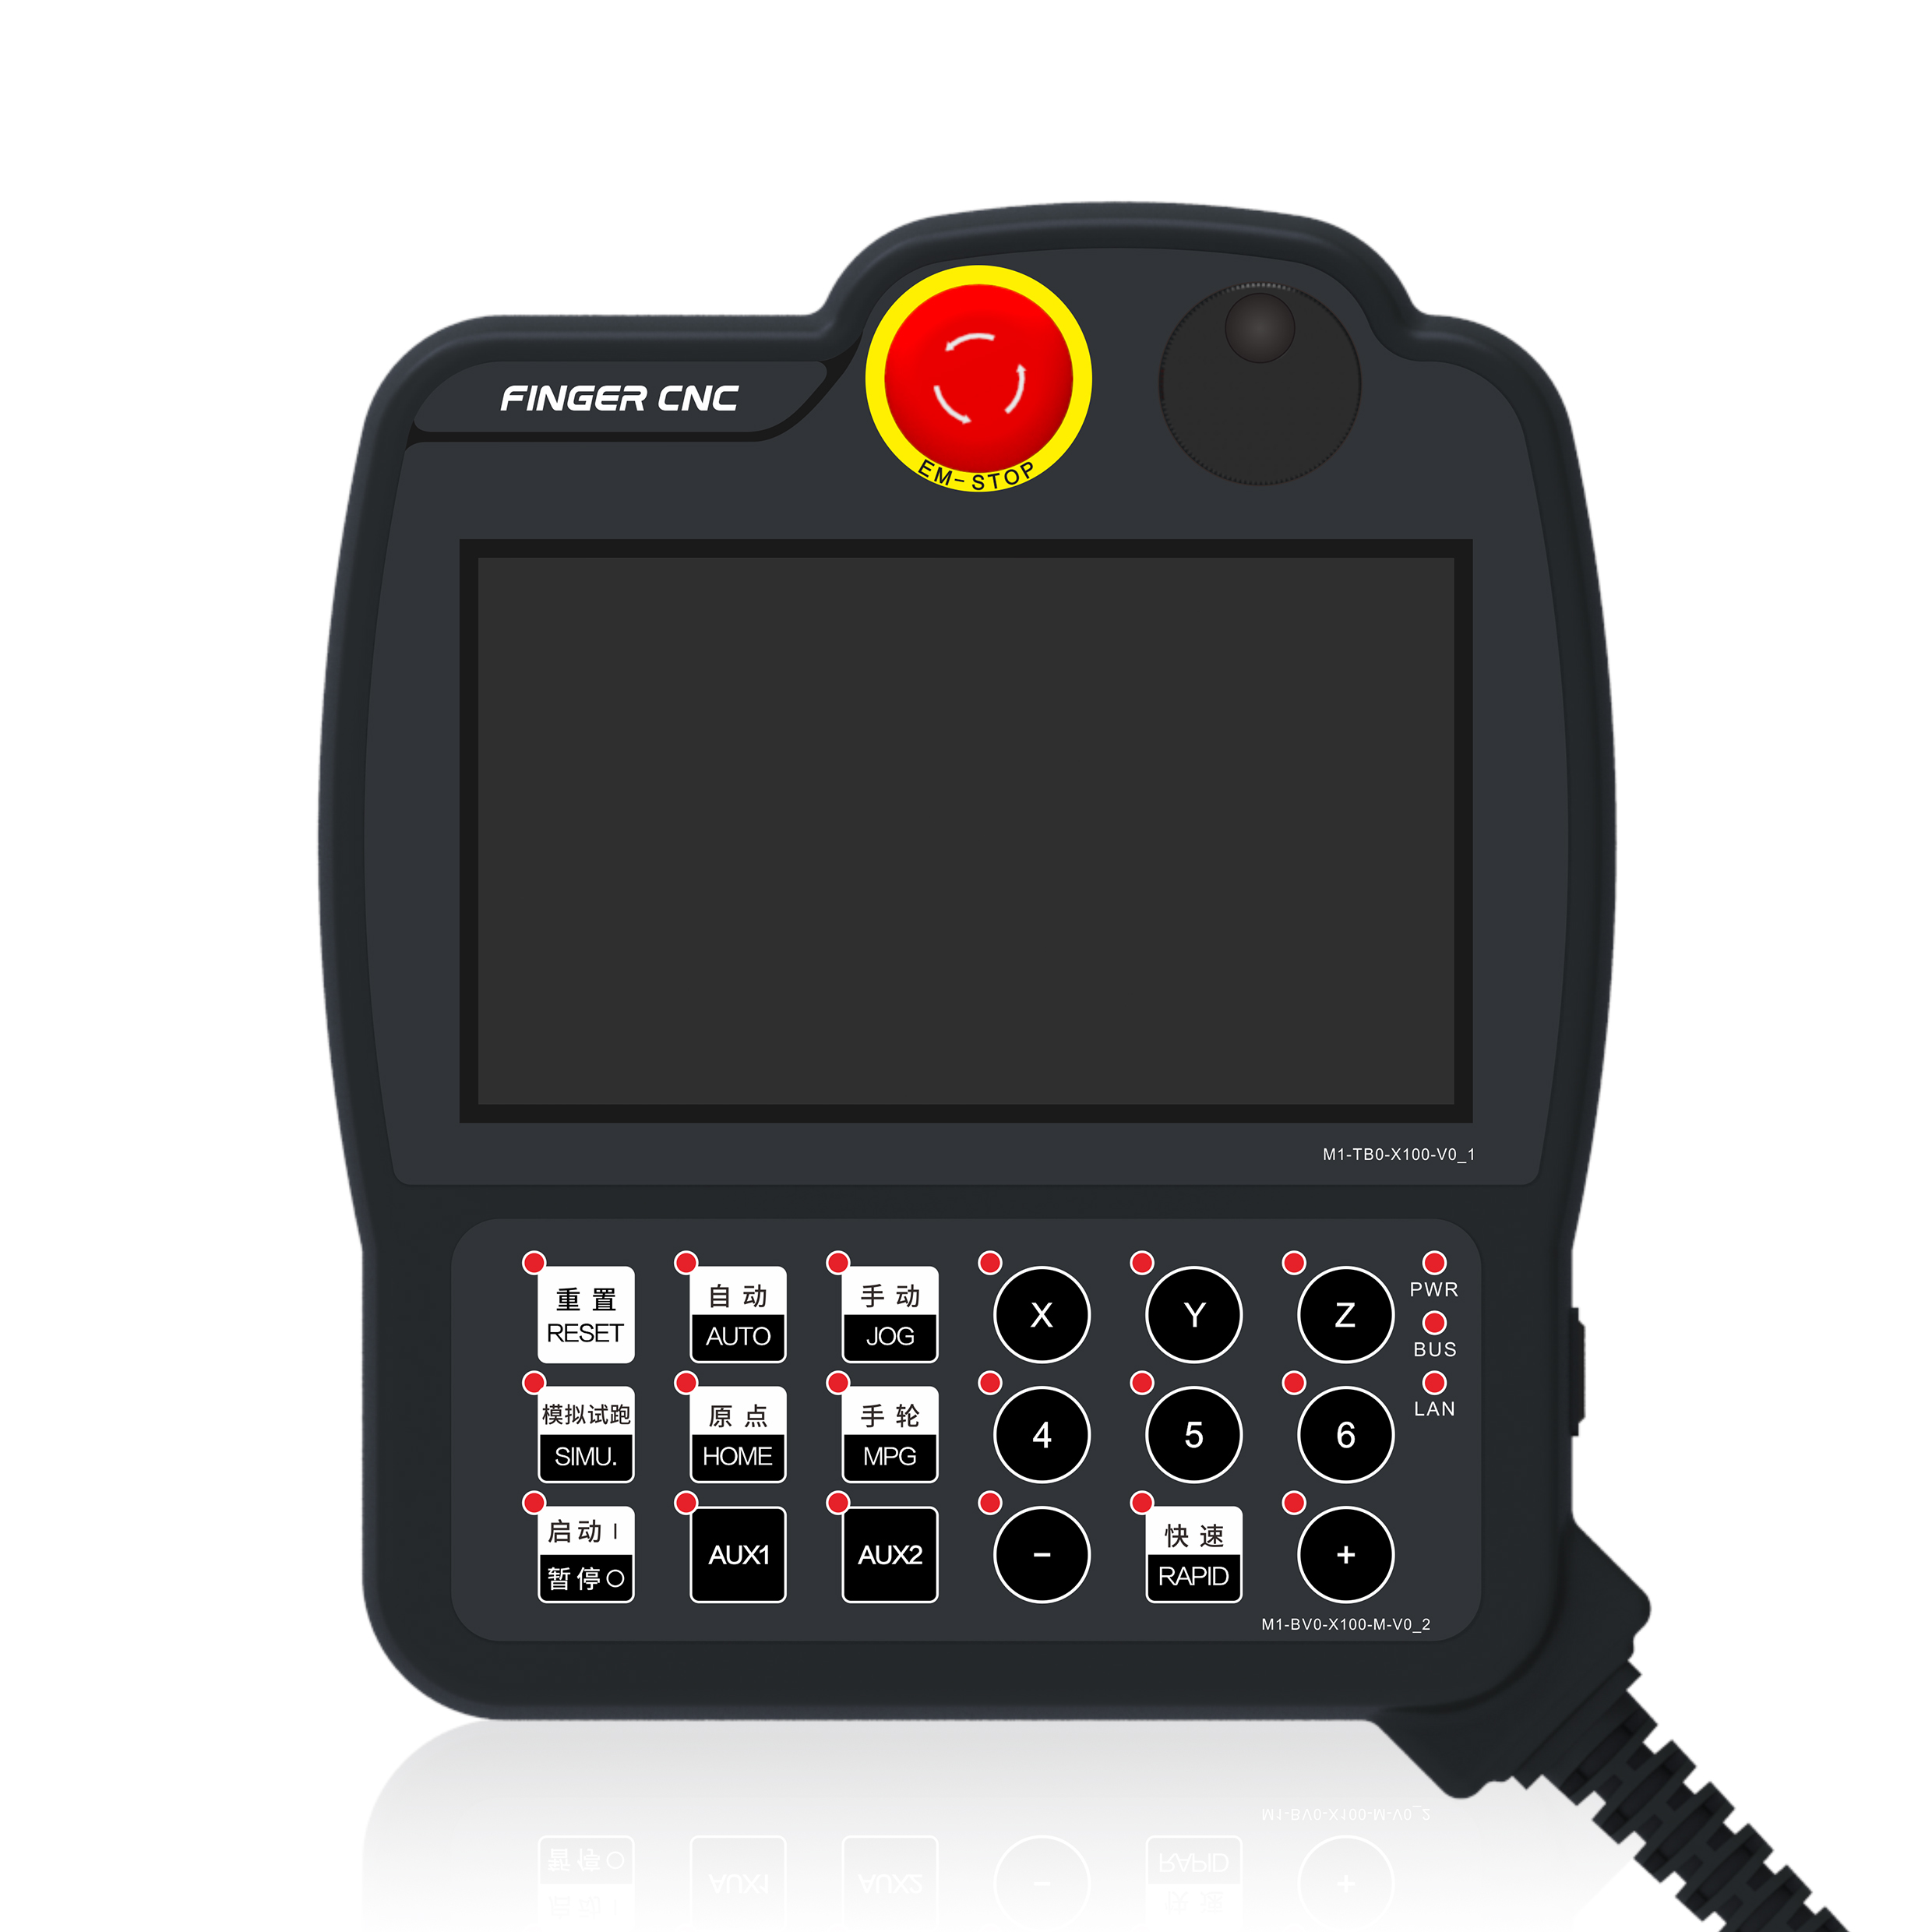
3. usa un touchscreen 7- pollici, tra gli altri dispositivi, per visualizzare l'interfaccia operativa del sistema CNC, i programmi di lavorazione, i parametri di elaborazione, lo stato della macchina utensile, le informazioni di allarme, ecc. .
4. dotato di funzioni di comunicazione per interagire con dispositivi esterni, come la trasmissione dei dati a un computer di livello superiore (E . g ., un PC) per il monitoraggio remoto, il trasferimento del programma e gli aggiornamenti di sistema; o comunicazione di rete con altri dispositivi CNC per abilitare il lavoro collaborativo e la gestione centralizzata di più dispositivi .
5.1. usa la visualizzazione a colori ad alta risoluzione per visioni più chiari
6. supporta la conservazione di pow-off ultra-lunga, garantendo una registrazione di dati in tempo reale più affidabile
7. utilizza una CPU ad alte prestazioni come componente componente di base del sistema CNC, responsabile dell'elaborazione e dell'esecuzione di varie istruzioni, programmi e efficienza del sistema CNC, la CPU ad alte prestazioni può rispondere rapidamente a grandi quantità di istruzioni di istruzioni, garantire prestazioni del sistema reale e efficienza
8. usa le porte USB 3.0 per il trasferimento e l'importazione del programma rapido e conveniente

Panoramica del software
1. piattaforma di sistema di controllo incorporato RT-Linux
2. modulo di esecuzione della compilation completa
3. piattaforma di sviluppo IoT basata sulla configurazione
4. Diagnosi di guasti remoti e assistenza per l'aggiornamento
5. Concetto di design basato sulla piattaforma
6.64- bit ad alta velocità e controllo del contorno ad alta precisione
7. Modifica del programma ausiliario basato su dialoghi
8. Elaborazione della curva speciale: supporta l'elaborazione costante delle curve paraboliche e spline, migliorando la finitura superficiale; Funzione di insegnamento curva spline, adattando automaticamente la curva tra punti usando equazioni cubiche, fornendo curve più fluide rispetto alle funzioni di insegnamento tradizionali
9.1. supporta il gantry one-to-one, le armi robotiche multi-giunto verticali, le armi robotiche sacra .
10.2. supporta vassoi non standard e moduli di vassoio personalizzati .
11.3. Funzione di rilevamento e protezione della coppia: funzione di protezione della coppia in tempo reale per salvaguardare il braccio robotico e la macchina utensile; Esegue il rilevamento della coppia durante il ritiro e il posizionamento del prodotto per proteggere la pinza della macchina dall'essere schiacciato; Fornisce protezione durante le collisioni nel processo di lavorazione per evitare danni .
12.5. Modulo di programmazione della finestra di dialogo ISTRUZIONE STANDARD integrato, facile da funzionare, con posizioni del programma collegate ai punti e regolazione con un clic delle posizioni .
Caratteristiche del prodotto
1. Easy Teach-Point Programming
2. velocità di esecuzione rapida
3. compatibile con vari vassoi
4. supporta la funzione di previsione della prova della simulazione
5. supporta metodi di gestione del vassoio personalizzati
6. zone di sicurezza personalizzabili
7. nomi personalizzabili
Casi di applicazione
Braccio robotico verticale
Robot a cavalletto
Braccio robotico sacra
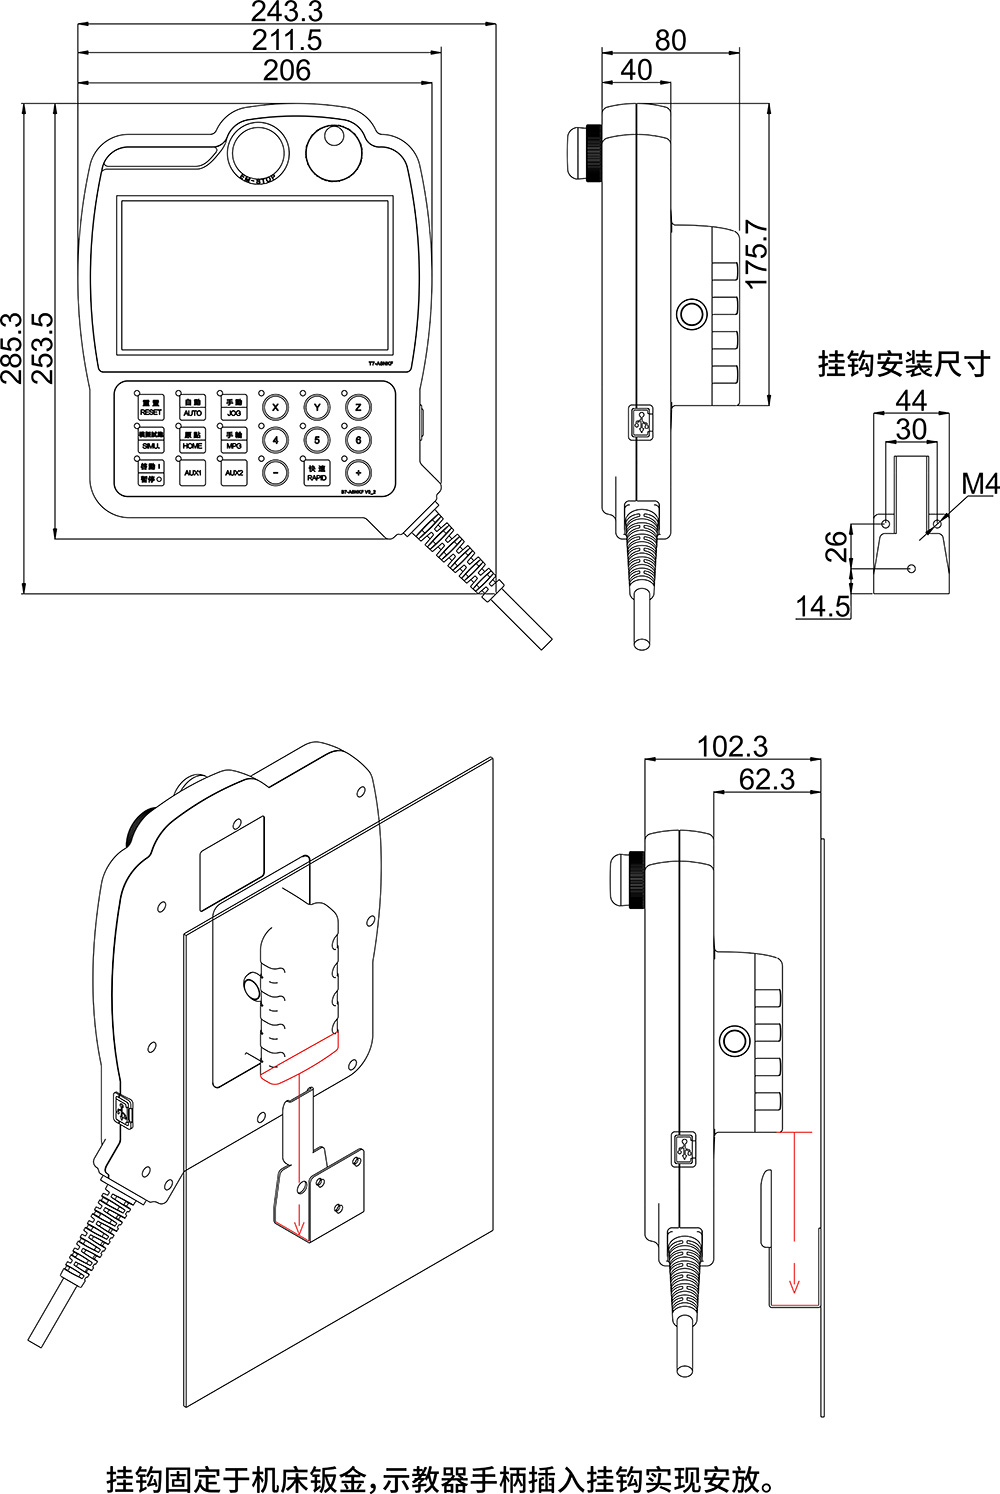
Dimensioni
Etichetta sexy: Controller di braccio robotico multi-asse tp-x 1- bn-A1, Cina controller a braccio robotico multi-asse tp-x 1- produttori BN-A1, fornitori
Un paio di
GratisIL prossimo Articolo
Controller robot a doppio braccioPotrebbe piacerti anche


Invia la tua richiesta