


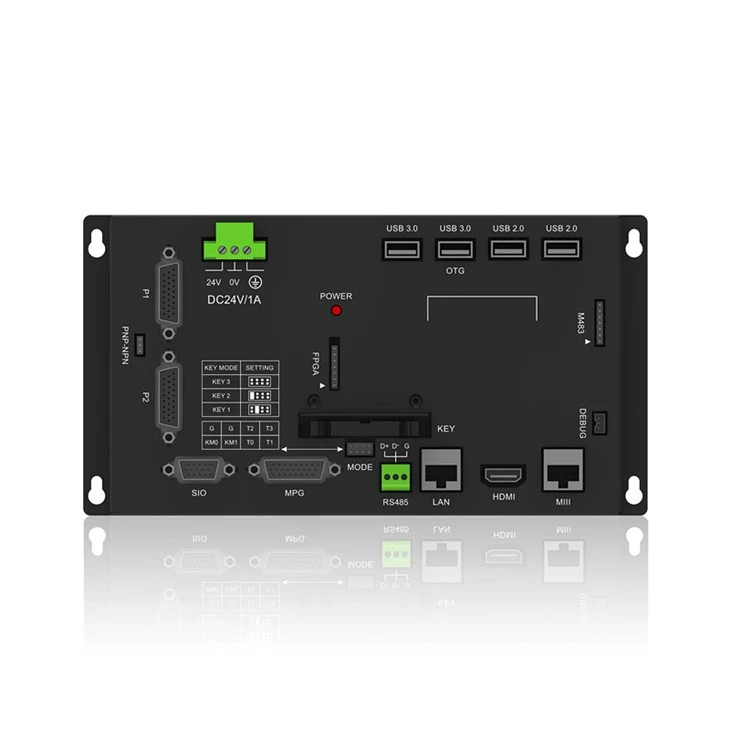
Controller di movimento del tipo Bus Ethercat NC-X 0- Bn/NC-X 0- bm
2. controllo del bus Ethercat o Mⅲ per prestazioni in tempo reale più elevate e una manutenzione più facile .
3. supporta l'interfaccia IoT per la raccolta di dati in tempo reale e una gestione più conveniente .
4. dotato di moduli software applicabili espandibili, consentendo l'espansione del plug -in dei moduli richiesti in base alle esigenze del cliente .
5. Una potente combinazione di memoria in esecuzione 2 GB e spazio di archiviazione da 8 GB, garantendo un'eccellente velocità di esecuzione .
6. Il prodotto è costruito con alta precisione al suo interno, efficienza come forza trainante e flessibilità come vantaggio, offrendo prestazioni eccezionali per soddisfare diversi scenari di applicazione .

Panoramica dell'hardware
1. Interfaccia di input: usato per ricevere segnali da dispositivi esterni, come input chiave dal pannello operativo della macchina utensile, segnali da vari sensori (e . g . sensori di posizione, sensori di temperatura) e programmi di lavorazione CNC trasmessi da dispositivi esterni . tipi di interfaccia comuni, Significa, ethnet, ethnet) etc ., per facilitare la connessione e la trasmissione dei dati con diversi dispositivi esterni .
2. Interfaccia di output: i segnali di controllo delle uscite elaborati dal sistema CNC a vari componenti azionari della macchina utensile, come motori di azionamento, valvole di solenoid, luci indicatore, ecc.., per controllare il movimento, le azioni e la visualizzazione dello stato dell'utensile della macchina . il tipo e la formazione del segnali di uscita di Output per l'accompagnamento per accendere il segnale accurato esecuzione .
3. in genere utilizza un LCD o un touchscreen per visualizzare l'interfaccia operativa del sistema CNC, i programmi di lavorazione, i parametri di lavorazione, lo stato della macchina, le informazioni di allarme, ecc. ., rendendo più facile per gli operatori monitorare e controllare .
4. dotato di funzionalità di comunicazione con dispositivi esterni, come la trasmissione dei dati con un computer host (E . g ., un PC) per ottenere un monitoraggio remoto, trasmissione del programma, aggiornamenti di sistema, ecc. .; or networking with other CNC devices to enable collaborative work and centralized management of multiple devices. Communication methods may include wired communication (e.g., Ethernet, serial) and wireless communication (e.g., Wi-Fi, Bluetooth).
5. Con la principale architettura CPU multi-core e una potente piattaforma a livello di supercomputing, offre un'esperienza operativa incredibilmente fluida .
6. dotato di 2 GB di ampio spazio di archiviazione, garantendo l'esecuzione regolare del programma e la gestione di varie attività senza sforzo .
7. design anti-interferenza elevato, passando 4 . test EFT 5KV e certificazione CE.
8. supporta la comunicazione RS485 altamente stabile, rendendola più affidabile quando si espandono i dispositivi periferici .
9. supporta fino a 256 punti di input/output, abilitando il controllo di più meccanismi .
10. supporta il controllo fino a 64 assi, mostrando funzionalità di controllo senza pari .
11. USB 3 . 0 Interfaccia per trasferimento e importazione rapidi e convenienti.
12. La velocità pre-letto del programma può raggiungere 8000 blocchi/s, fornendo una potenza di elaborazione più forte .
Panoramica del software
1. piattaforma di sistema di controllo incorporato RT-Linux
2. modulo di esecuzione completamente compilato
3. piattaforma di sviluppo IoT basata sulla configurazione
4. assistenza remota per la diagnosi di guasti e gli aggiornamenti
5. Concetto di design basato sulla piattaforma
6.64- bit ad alta velocità e controllo del contorno ad alta precisione
7. Modifica del programma ausiliario conversazionale
8. Special Curve Machining: supporta una lavorazione costante a velocità di linea di parabola e curve spline per una finitura superficiale più fluida; La funzione di insegnamento della curva spline si adatta automaticamente alle curve tra i punti che utilizzano equazioni cubiche, fornendo curve più fluide rispetto ai metodi di insegnamento tradizionali .
9. Integrazione di piattaforme UI e PLC aperte, consentendo ai clienti di personalizzare liberamente interfacce e funzioni, fornendo un'esperienza operativa personalizzata senza precedenti .
10. L'autoassociazione delle autorizzazioni migliora notevolmente la flessibilità e l'adattabilità del sistema, consentendo a ciascun utente di personalizzare i diritti di accesso in base alle loro esigenze .
11. supporta la simulazione grafica, la programmazione conversazionale e la funzionalità M-code personalizzata .
12. Velocità di esecuzione rapida: il tempo di scansione PLC breve consente una rapida risposta ai comandi di lavorazione, migliorando l'efficienza di lavorazione .
13. supporta il design del programma macro aperto - macro
14. supporta la programmazione ausiliaria CAD/CAM
15. tecnologia di elaborazione del percorso ad alta velocità, raggiungendo fino a 1000 blocchi/secondo per la lavorazione di piccoli segmenti ad alta velocità, ottimizzando al contempo percorsi di segmento con Nurbs per regolare punti singolari, garantendo l'accuratezza della lavorazione e migliorando l'efficienza di lavorazione .}}}}}
16. NURBS SPLINE FITTING Technology, eseguendo più raccordi su segmenti per ottimizzare i percorsi e generare curve lisce con precisione controllabile adatta per la lavorazione della produzione .
17. supporta la costante tecnologia di controllo jerk per la lavorazione ad alta velocità più fluida .
18. supporta il controllo a circuito chiuso per garantire un posizionamento preciso all'estremità meccanica .
Parametri del prodotto
|
Serie di prodotti |
Mechatrolink-III |
Ethercat |
|
►Specifiche del sistema |
||
|
Dimensione del display |
Nessun display |
Nessun display |
|
Numero massimo di assi (incluso il mandrino) |
Standard 6 (massimo 40) |
Standard 6 (massimo 40) |
|
Numero massimo di canali |
Standard 1 (massimo 16) |
Standard 1 (massimo 16) |
|
Numero massimo di assi interpolati per canale |
6 |
6 |
|
Numero massimo di mandrini per canale |
10 |
10 |
|
Da/ad |
2 canali standard (non espandibile) |
Scheda del modulo di espansione esterna (espandibile fino a 32 gruppi) 14 bit |
|
Sistema operativo |
RT Linux |
RT Linux |
|
Memoria |
2 GB |
2 GB |
|
Capacità del programma |
8 GB |
8 GB |
|
Blocca il numero del lookahead |
8000 blocchi/sec |
8000 blocchi/sec |
|
Numero massimo di gruppi di compensazione degli strumenti |
160 gruppi |
160 gruppi |
|
Interfaccia di comunicazione |
USB/RS485/LAN/WiFi |
USB/RS485/LAN/WiFi |
|
Funzionalità del bus |
Mechatrolink-III |
Ethercat |
|
I/O massimo espandibile |
256/256 (1ms 64 in/out, 4ms 192 in/out) |
256/256 (1ms 64 in/out, 4ms 192 in/out) |
|
Porta dell'asse generale |
2 gruppi standard (non aggravabili) |
Modulo di espansione esterna (espandibile fino a 32 gruppi) |
|
Internet industriale delle cose (IoT) |
Opzionale |
Opzionale |
|
Funzione di valore assoluto |
SSI (6 gruppi, espandibili fino a 12 gruppi) |
SSI (6 gruppi, espandibili fino a 12 gruppi) |
|
► Funzioni di compensazione |
||
|
Compensazione del cono |
Supportato |
Supportato |
|
Compensazione del contraccolpo |
Supportato |
Supportato |
|
Compensazione della punta dell'arco |
Supportato |
Supportato |
|
Compensazione dell'errore di vite a sfera bidirezionale |
Supportato |
Supportato |
|
Compensazione feedforward |
Supportato |
Supportato |
|
►Ad alta velocità e alta precisione |
||
|
Adatto a Nurbs |
Supportato |
Supportato |
|
Funzione di controllo a circuito chiuso completo |
Supportato |
Supportato |
|
►Funzioni ausiliarie |
||
|
Schermata di avvio personalizzabile |
Supportato |
Supportato |
|
Uso misto di assi del bus e assi per scopi generali |
Supportato |
Supportato |
|
Io Funzione di ridefinizione |
Supportato |
Supportato |
|
MACCHINAZIONE DELL'ASSIS inclinato |
Supportato |
Supportato |
|
MACCHINAZIONE PLANCOLATA |
Supportato |
Supportato |
|
DNC Fresatura |
Supportato |
Supportato |
|
Ridimensionamento proporzionale |
Supportato |
Supportato |
|
Tipi di accelerazione e decelerazione |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
|
Controllo elettronico di camma e PID |
Numero illimitato di curve a camme, ogni canale supporta 16 set di PID per la distorsione e il riavvolgimento |
Numero illimitato di curve a camme, ogni canale supporta 16 set di PID per la distorsione e il riavvolgimento |
|
Previsione degli ingranaggi |
Supportato |
Supportato |
|
Interruzione degli ingranaggi |
Supportato |
Supportato |
|
Ingranaggio multifunzione |
Supportato |
Supportato |
|
Simulazione grafica |
Supportato |
Supportato |
|
Gestione delle autorizzazioni |
Supportato |
Supportato |
|
Blocco del calendario perpetuo |
Supportato |
Supportato |
|
Monitoraggio del carico assiale |
Supportato |
Supportato |
|
Funzione di oscilloscopio |
Supportato |
Supportato |
|
Seguire il rilevamento degli errori |
Supportato |
Supportato |
|
Backup dei dati |
Supportato |
Supportato |
|
►Funzioni composte |
||
|
Funzione multicanale |
Supportato |
Supportato |
|
Controllo indipendente del canale per bracci robotici |
Supportato |
Supportato |
Caratteristiche del prodotto
1. Open Industrial Motion Controller
2. rapporto costi-prestazioni elevato
3. alta stabilità
4. velocità di esecuzione rapida
5. funzioni di compensazione completa
6. supporta la modifica del codice G
7. Protocollo di comunicazione completo
Casi di applicazione
1. 3 C Electronics (inserts, PCB Depaneling, vassoio, ecc. .), macchina di ispezione visiva
2. 3 D Strumento
Dimensioni


Etichetta sexy: Controller di movimento del tipo di bus Ethercat NC-X 0- bn/nc-x 0- BM, Cina Ethercat Bus Tipo di movimento Controller NC-X 0- BN/NC-X 0- BM Produttori, Fornitori BM
IL prossimo Articolo
GratisPotrebbe piacerti anche


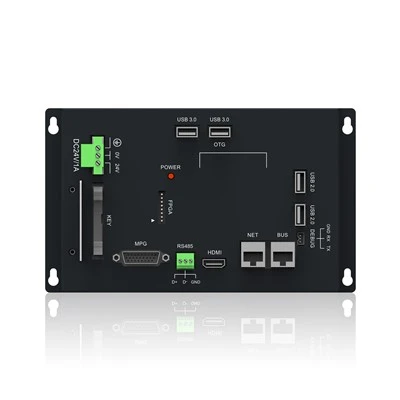
Invia la tua richiesta