


8-Inch CNC Lathe System (Horizontal) 600TC2-H

8-Inch CNC Lathe System (Horizontal) 600TC2-H

8-Inch CNC Lathe System (Horizontal) 600TC2-H

8-Inch CNC Lathe System (Horizontal) 600TC2-H

8-Inch CNC Lathe System (Horizontal) 600TC2-H

8-Inch CNC Lathe System (Horizontal) 600TC2-H

8-Inch CNC Lathe System (Horizontal) 600TC2-H

8-Inch CNC Lathe System (Horizontal) 600TC2-H
Canale da 8 pollici a 2 pollici 11- controller del tornio asse personalizzato HMI e PLC robot a doppio canale trasformare la macchina per fresatura a fresatura CNC controller CNC
2. Configurazione a doppia spesa standard: migliora l'efficienza della lavorazione e supporta la lavorazione multi-processo .
3. lathe + robot braccio: abilita il caricamento e lo scarico automatici, riducendo il lavoro manuale .

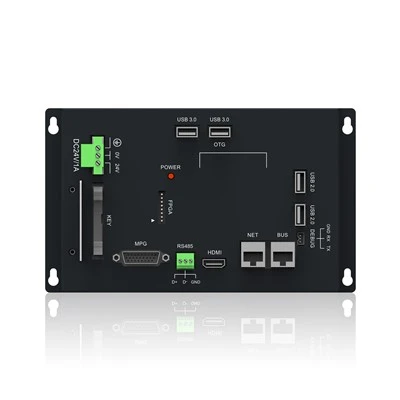
Panoramica dell'hardware
1. Architettura CPU multi-core con una piattaforma di calcolo ad alte prestazioni per operazioni più fluide .
2. dotato di 2 GB di memoria di grandi dimensioni, garantendo l'esecuzione del programma regolare e una facile gestione di varie attività .
3. design anti-interferenza elevato, passato 4 . 5KV EFT Test e certificazione CE.
4. supporta la comunicazione RS485 ad alta stabilità per un'espansione periferica più affidabile .
5. supporta USB 3 . 0 ad alta velocità per backup dei dati più rapidi e importazione del programma.
6. supporta la conservazione dei dati di potenziamento di lunga durata, fornendo una registrazione dei dati utente in tempo reale più affidabile .
7. in grado di comunicare con dispositivi esterni, come la trasmissione dei dati con un computer superiore (E . G ., PC) per monitoraggio remoto, trasferimento del programma e aggiornamenti di sistema; o il networking con altri dispositivi CNC per operazioni collaborative multi-macchina e gestione centralizzata . i metodi di comunicazione possono includere cablato (e . g ., Ethernet, porta seriale) e wireless (e . g .}, wi-fi, bluetooth) {{10
8. Visualizzazione della finestra ad alta risoluzione per un migliore effetto visivo .
9. supporta fino a 128 punti IO per il controllo di più meccanismi .
10. PROGRAMMA PRESTRABILITÀ PREVEDERE Fino a 4000 blocchi/s per una potenza di elaborazione più forte .
11. supporta fino a 11- Controllo asse .
12. Progettazione di pulsanti meccanici sul pannello operativo per un funzionamento più semplice .
13. Layout chiave più ergonomico e progettazione dell'interfaccia umana-macchina per un funzionamento più conveniente .
14. Switch rotary per FeedHate Override sul pannello ausiliario e sul display del tubo digitale per il numero di strumento corrente, fornendo un funzionamento più conveniente .
Panoramica del software (caratteristiche)
1. Sistema operativo Linux RT per prestazioni in tempo reale più elevate e velocità più rapida .
2. Open UI Platform combinata con la piattaforma PLC, a supporto della personalizzazione profonda dell'interfaccia e dell'operazione funzionale per soddisfare diverse esigenze ed evidenziare le caratteristiche uniche .
3. Le autorizzazioni assegnabili liberamente consentono agli utenti una maggiore autonomia, garantendo un accesso flessibile ed efficiente alle risorse di sistema .
4. supporta la simulazione grafica, la programmazione conversazionale e la personalizzazione del codice M .
5. supporta le funzionalità di gestione della vita e del registro delle operazioni degli strumenti .
6. Velocità di esecuzione rapida: il tempo di scansione PLC breve consente una rapida risposta ai comandi di lavorazione e migliora l'efficienza di elaborazione .
7. La funzione di compensazione della macchina fredda/calda integrata migliora la stabilità del processo di lavorazione e garantisce una qualità migliore e più affidabile .
8. La comunicazione del valore assoluto SSI opzionale fornisce un'elevata stabilità e una resistenza alle interferenze, consentendo un funzionamento affidabile in ambienti industriali complessi .
9. Controllo opzionale per la velocità a circuito chiuso (feedback Ab-fase, feedback SSI) è disponibile .
Parametri del prodotto
|
Serie di prodotti |
300T |
400T |
600T |
800T |
||
|
Selezione delle funzioni |
300ta |
400ta |
400 TB |
600 TC |
800tc |
|
|
Modello di prodotto |
300ta 1- h |
300ta 2- H (V) |
400ta 2- H (V) |
400tb 2- H (V) |
600TC 2- H (V) |
800tc 2- H (V) |
|
300ta 3- H (V) |
400ta 3- H (V) |
400tb 3- H (V) |
600TC 3- H (V) |
800tc 3- H (V) |
||
|
300ta 4- v |
400ta 4- v |
400tb 4- V. |
600TC 4- V. |
800tc 4- v |
||
|
► Specifiche del sistema |
||||||
|
Metodo di montaggio |
Orizzontale |
Orizzontale/verticale |
Orizzontale/verticale |
Orizzontale/verticale |
Orizzontale/verticale |
Orizzontale/verticale |
|
Visualizza la dimensione dello schermo |
7 pollici |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
|
Numero massimo di assi (compresi i mandrini) |
Standard 5 (massimo 5) |
Standard 6 (massimo 6) |
Standard 9 (massimo 9) |
Standard 9 (massimo 9) |
Standard 11 (massimo 11) |
Standard 20 (massimo 20) |
|
Numero massimo di canali |
Standard 1 (massimo 1) |
Standard 1 (massimo 1) |
Standard 2 (massimo 2) |
Standard 2 (massimo 2) |
Standard 2 (massimo 2) |
Standard 3 (massimo 3) |
|
Numero massimo di assi interpolati per canale |
3 (XZC) |
3 (XZC) |
3 (XZC) |
4 (XYZC) |
4 (XYZC) |
5 (xyzac) |
|
Numero massimo di mandrini per canale |
Standard 2 (massimo 2) |
Standard 2 (massimo 2) |
Standard 3 (massimo 3) |
Standard 3 (massimo 3) |
Standard 4 (massimo 4) |
Standard 6 (massimo 9) |
|
Scenari di applicazione (distribuzione degli assi) |
Canale singolo: |
Canale singolo: |
Canale singolo: (torretta controllata dall'asse XZABC + Asse di posizionamento) |
Canale singolo: (XYZABC + Asse della torretta + Servo Tailstock + Asse di posizionamento) |
Canale singolo: |
Dual Channel: |
|
Da/ad |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
|
Sistema operativo |
Linux Rt |
Linux Rt |
Linux Rt |
Linux Rt |
Linux Rt |
Linux Rt |
|
Memoria |
2 GB |
2 GB |
2 GB |
2 GB |
2 GB |
2 GB |
|
Capacità del programma |
8 GB |
8 GB |
8 GB |
8 GB |
8 GB |
8 GB |
|
Conteggio dei blocchi pre-rilevi |
1000 blocchi/s |
1000 blocchi/s |
2000 blocchi/s |
2000 blocchi/s |
4000 blocchi/s |
8000 blocchi/s |
|
Gruppi di compensazione dello strumento massimo |
40 gruppi |
40 gruppi |
160 gruppi |
160 gruppi |
160 gruppi |
160 gruppi |
|
Comunicazione |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
|
I/O standard |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
|
I/O massimo espandibile |
I32 / O32 |
I32 / O32 |
I64 / O64 |
I64 / O64 |
I128 / O128 |
I256 / O256 |
|
(IoT) Internet industriale delle cose |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
|
Servo di autobus |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
|
Fuso del bus |
Supporti |
Supporti |
Supportato |
Supportato |
Supporti |
Supporti |
|
Funzioni di comunicazione |
Modbus TCP, rs232, rs485 |
Modbus TCP, rs232, rs485 |
MODBUSTCP, rs232, rs485 |
MODBUSTCP, rs232, rs485 |
Modbus TCP, RS485, Encoder assoluto SSI (opzionale) |
Modbus TCP, RS485, Encoder assoluto SSI (opzionale) |
|
► Funzioni del programma |
||||||
|
Istruzioni di programmazione (G-CODE) |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
|
Standard di programmazione del programma macro |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
|
Programmazione di fondo |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Intelligenza conversazionale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Programma trasferimento USB |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Controllo degli errori del programma automatico |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di blocco del programma |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
|
► Controllo dell'asse sincrono |
||||||
|
Taglio del filo simultaneo con mandrino principale |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Sincronizzazione del fuso a doppio canale |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Accoppiamento / scambio / ibrido dell'asse |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
►Robot |
||||||
|
Controllo del canale indipendente robot |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
► Torretta |
||||||
|
Torretta |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
|
► Alta velocità, alta precisione |
||||||
|
Posizionamento dinamico dell'asse mandrino (c) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
|
Retrazione rapida per la svolta/toccando |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Modalità non-stop tra le sezioni |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di controllo a circuito chiuso completo |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato (controllo Speed Control Closed Loop (Feedback di fase AB, Feedback SSI - Opzionale)) |
Supportato (controllo Speed Control Closed Loop (Feedback di fase AB, Feedback SSI - Opzionale)) |
|
► Funzioni di compensazione |
||||||
|
Compensazione del cono |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione del contraccolpo |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione dell'angolo arco |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione dell'errore della vite di piombo bidirezionale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione feedforward |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione della temperatura della macchina calda e fredda |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
► Tailstock programmabile (servo Tailstock) |
||||||
|
Tailstock programmabile |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
► Funzioni di taglio |
||||||
|
Interpolazione parabolica |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione ellittica |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione cilindrica |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione dell'arco 3D |
Non supportato |
Non supportato |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
|
Interpolazione poligonale (taglierina volante) |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione delle coordinate polari |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Toccando |
G84/G88 |
G84/G88 |
G84/G88 (supportato (tocco affusolato)) |
G84/G90 (supportato (tocco affusolato)) |
G84/G92 (tocco affusolato) |
G84/G96 (tocco affusolato) |
|
Taglio del filo |
Rotazione del ciclo del thread, thread multi-avvia |
Rotazione del ciclo del thread, thread multi-avvia |
Rotazione del ciclo del thread, thread multi-avvia |
Rotazione del ciclo del thread, thread multi-avvia |
Rotazione del ciclo del thread, thread multi-avvia |
Rotazione del ciclo del thread, thread multi-avvia |
|
Turning di rottura dei chip |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
|
► Assi comuni |
||||||
|
Fuso comune |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
► Controllo SSV mandrino |
||||||
|
Fuso ssv |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
► Funzioni ausiliarie |
||||||
|
Schermata di avvio personalizzato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Codici M personalizzati |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Codici G personalizzati |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Uso misto di assi del bus e assi generici |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di ridefinizione I/O. |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
MACCHINAZIONE DELL'ASSI DI INCLINIZIONE (Interpolazione Y) |
Non supportato |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
|
MACCHINAZIONE PLANCOLATA |
Non supportato |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
|
MACCHINING DYNAMIC IDRAULIC CONTROL (DHC) |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Ridimensionamento proporzionale |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Tipi di accelerazione/decelerazione |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
|
Gestione della vita degli strumenti |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
|
Funzioni di protezione |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
|
Previsione della ruota della mano |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
|
Cutoff di interpolazione della ruota della mano |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di riavvio |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
|
Ruota multifunzionale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Simulazione grafica |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
|
Gestione delle autorizzazioni |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
|
Calendario perpetuo con blocco della macchina |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Monitoraggio del carico assiale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di oscilloscopio |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
|
Seguendo il rilevamento degli errori |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Rilevamento dell'arrivo della velocità del mandrino |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Backup dei dati |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
|
► Interpolazione a cinque assi |
||||||
|
Rtcp |
Non supportato |
Non supportato |
Non supportato |
Opzionale |
Opzionale |
Opzionale |
|
► Strumento |
||||||
|
IoT |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
|
Ispezione visiva |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Funzioni in primo piano
1. Machining Axis inclinata (interpolazione dell'asse y)
Il sistema di assi inclinati affronta principalmente la funzione della programmazione in un sistema di coordinate immaginarie (sistema cartesiano) mentre l'esecuzione in un sistema di coordinate inclinato . La conversione tra coordinate e movimenti viene automaticamente completata dal sistema .


2. Controllo della variazione della velocità del mandrino (tecnologia SSV)
During lathe machining, the SSV spindle speed variation control technology continuously changes the spindle speed to reduce the impact of turning vibrations. It effectively solves the problem of chatter when machining long bars without tailstock support, ensuring surface finish quality and reducing tool wear.


Dimensioni


Etichetta sexy: Canale da 8 pollici 2 11- Controller per tornio Axis personalizzato HMI e PLC ROBOTIC DUPATTO DUPPIO CANALE MACCHINA CONTROTTOR CNC CNC, Cina da 8 pollici 2 canali 11- Controller per latile del lathe Asse personalizzato HMI e PLC robot a doppio canale Macellatura Miling Machine CNC Controller CNC Controller CNC Controller CNC Controller CNC Controller CNC Controller CNC Controller CNC Controller CNC Controller CNC Controller CNC Controller CNC Controller CNC, potenziali, Interpolazione circolare del controller della macchina del tornio, controller CNC con registrazione dei dati, Controller del router CNC, Installazione del controller della macchina per tornio, Controller CNC del servizio di riparazione, Requisito di tensione del controller della macchina del tornio
Un paio di
GratisPotrebbe piacerti anche



Invia la tua richiesta