


Sistema di unità di controllo CNC di dito 2 3 4 5 6 Asse Tornio Macchina CNC Controller CNC per la macchina per il tornio
2 . L'apparecchiatura subisce rigorosi test, garantendo una stabilità eccezionale e un funzionamento affidabile attraverso diversi scenari di applicazione .
3 . dotato di 2 GB di memoria operativa efficiente e 8 GB di enorme spazio di archiviazione, offre un funzionamento eccezionalmente regolare .
4. Il sistema supporta il controllo impulso, l'input analogico e il controllo della comunicazione del bus standard del settore, soddisfando diversi requisiti di controllo .

Introduzione al prodotto
1. supporta l'interfaccia IoT per l'acquisizione in tempo reale dei dati di lavorazione, rendendo la gestione più conveniente .
2. supporta l'interpolazione delle coordinate polari: modificando le istruzioni nelle coordinate cartesiane, può realizzare il controllo del contorno di interpolazione tra assi lineari e rotanti . scenari di applicazione: machining cam, macinatura del diametro esterno di pezzi di lavoro, macinatura irragolare .}
3. supporta il taglio del poligono (taglio volante): la tecnologia di taglio poligono utilizza una configurazione multi-spindra per ottenere una svolta in poligono rapida, migliorando notevolmente l'efficienza di lavorazione .
Introduzione hardware
1. Architettura CPU multi-core, piattaforma di potenza di calcolo ultra-alta, operazione più fluida .
2. dotato di 2 GB di archiviazione di grande capacità, garantendo un'esecuzione regolare del programma e una facile gestione di diverse attività .
3. Design anti-interferenza elevato, passando 4 . 5KV EFT Test e certificazione CE.
4. supporta la comunicazione RS485 ad alta stabilità, rendendo l'espansione periferica più affidabile .
5. supporta la comunicazione USB3 ad alta velocità . 0, abilitando un backup dei dati più veloce e l'importazione del programma.
6. dotato di funzione di conservazione di power-off ultra-lunga, registrazione dei dati utente in tempo reale, stabile e affidabile .
7. Layout chiave più ragionevole e design ergonomico, più facile da utilizzare .
8. velocità di pre-lettura di 1000 blocco/s .
9. Punti IO massimi supportati: 32.
10. Progetto del pannello ausiliario integrato con layout chiave più ragionevole .
11. usa la CPU ad alte prestazioni come unità di calcolo principale del sistema CNC, responsabile dell'elaborazione e dell'esecuzione di vari comandi, programmi e operazioni di dati CNC . CPU ad alte prestazioni possono rispondere rapidamente ed elaborare un numero elevato di messaggi di comando, garantendo prestazioni in tempo reale ed efficienza .}
12. Visualizzazione della finestra ad alta risoluzione, migliore effetto visivo .
13. 8- Pannello operativo pollici con design a membrana nera, migliore protezione, durata più forte, operazione più semplice .
14. 10.4- pollici e 15- inch design a colori, chiavi di funzione diverse distinte per colori, riconoscimento maggiore, chiavi meccaniche per funzionamento più semplice .
15. Regolazione del rapporto interruttore rotante, operazione più intuitiva e conveniente .
16. Digital Tube visualizza il numero di strumento corrente, rendendolo più intuitivo e evidente .
Software (funzione) Introduzione
1. Linux RT Sistema operativo, prestazioni in tempo reale più elevate e velocità più rapida .
2. Open UI Platform e Platform PLC forniscono sviluppatori e integratori di sistema con spazio e flessibilità di innovazione illimitati, promuovono la rapida iterazione e la profonda integrazione della tecnologia, accelerano la distribuzione e l'ottimizzazione di soluzioni intelligenti e in definitiva porta agli utenti un'esperienza di servizio più ricca, più efficiente e personalizzata .}
3. Allocazione di autorizzazione flessibile migliora in modo significativo la flessibilità e la personalizzazione del sistema, garantendo che ogni utente o ruolo ottenga i diritti di accesso e la sicurezza adeguati .
4. supporta la simulazione grafica, la programmazione conversazionale e la personalizzazione del codice M .
5. supporta le funzioni di gestione della vita e di registrazione delle operazioni, garantendo un monitoraggio accurato e una manutenzione efficiente durante la produzione .
6. Velocità di esecuzione rapida: il tempo di scansione PLC breve consente una rapida risposta alle istruzioni di lavorazione, migliorando l'efficienza della lavorazione .
7. supporta fino a 40 gruppi di compensazione degli strumenti per soddisfare requisiti di lavorazione complessi e migliorare l'efficienza della produzione .
8. Funzione di anteprima della ruota della mano, Funzione di esecuzione a blocchi singolo: durante la lavorazione della prova, la ruota della mano può essere utilizzata per controllare la velocità di lavorazione e la direzione della macchina . La funzione di backtracking evita efficacemente la collisione della macchina causata da errori di programmazione .}}
Parametri del prodotto
|
Serie di prodotti |
300T |
400T |
600T |
800T |
||
|
Selezione delle funzioni |
300ta |
400ta |
400 TB |
600 TC |
800tc |
|
|
Modello di prodotto |
300ta 1- h |
300ta 2- H (V) |
400ta 2- H (V) |
400tb 2- H (V) |
600TC 2- H (V) |
800tc 2- H (V) |
|
300ta 3- H (V) |
400ta 3- H (V) |
400tb 3- H (V) |
600TC 3- H (V) |
800tc 3- H (V) |
||
|
300ta 4- v |
400ta 4- v |
400tb 4- V. |
600TC 4- V. |
800tc 4- v |
||
|
► Specifiche del sistema |
||||||
|
Metodo di montaggio |
Orizzontale |
Orizzontale/verticale |
Orizzontale/verticale |
Orizzontale/verticale |
Orizzontale/verticale |
Orizzontale/verticale |
|
Visualizza la dimensione dello schermo |
7 pollici |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
|
Numero massimo di assi (compresi i mandrini) |
Standard 5 (massimo 5) |
Standard 6 (massimo 6) |
Standard 9 (massimo 9) |
Standard 9 (massimo 9) |
Standard 11 (massimo 11) |
Standard 20 (massimo 20) |
|
Numero massimo di canali |
Standard 1 (massimo 1) |
Standard 1 (massimo 1) |
Standard 2 (massimo 2) |
Standard 2 (massimo 2) |
Standard 2 (massimo 2) |
Standard 3 (massimo 3) |
|
Numero massimo di assi interpolati per canale |
3 (XZC) |
3 (XZC) |
3 (XZC) |
4 (XYZC) |
4 (XYZC) |
5 (xyzac) |
|
Numero massimo di mandrini per canale |
Standard 2 (massimo 2) |
Standard 2 (massimo 2) |
Standard 3 (massimo 3) |
Standard 3 (massimo 3) |
Standard 4 (massimo 4) |
Standard 6 (massimo 9) |
|
Scenari di applicazione (distribuzione degli assi) |
Canale singolo: |
Canale singolo: |
Canale singolo: (torretta controllata dall'asse XZABC + Asse di posizionamento) |
Canale singolo: (XYZABC + Asse della torretta + Servo Tailstock + Asse di posizionamento) |
Canale singolo: |
Doppio Canale: |
|
Da/ad |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
|
Sistema operativo |
Linux Rt |
Linux Rt |
Linux Rt |
Linux Rt |
Linux Rt |
Linux Rt |
|
Memoria |
2 GB |
2 GB |
2 GB |
2 GB |
2 GB |
2 GB |
|
Capacità del programma |
8 GB |
8 GB |
8 GB |
8 GB |
8 GB |
8 GB |
|
Conteggio dei blocchi pre-rilevi |
1000 blocchi/s |
1000 blocchi/s |
2000 blocchi/s |
2000 blocchi/s |
4000 blocchi/s |
8000 blocchi/s |
|
Gruppi di compensazione dello strumento massimo |
40 gruppi |
40 gruppi |
160 gruppi |
160 gruppi |
160 gruppi |
160 gruppi |
|
Comunicazione |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
|
I/O standard |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
|
I/O massimo espandibile |
I32 / O32 |
I32 / O32 |
I64 / O64 |
I64 / O64 |
I128 / O128 |
I256 / O256 |
|
(IoT) Internet industriale delle cose |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
|
Servo di autobus |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
|
Fuso del bus |
Supporti |
Supporti |
Supportato |
Supportato |
Supporti |
Supporti |
|
Funzioni di comunicazione |
Modbus TCP, rs232, rs485 |
Modbus TCP, rs232, rs485 |
MODBUSTCP, rs232, rs485 |
MODBUSTCP, rs232, rs485 |
Modbus TCP, RS485, Encoder assoluto SSI (opzionale) |
Modbus TCP, RS485, Encoder assoluto SSI (opzionale) |
|
► Funzioni del programma |
||||||
|
Istruzioni di programmazione (codice G) |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
|
Standard di programmazione del programma macro |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
|
Programmazione di fondo |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Intelligenza conversazionale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Programma trasferimento USB |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Controllo degli errori del programma automatico |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di blocco del programma |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
|
► Controllo dell'asse sincrono |
||||||
|
Taglio del filo simultaneo con mandrino principale |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Sincronizzazione del fuso a doppio canale |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Accoppiamento / scambiamento dell'asse / ibrido |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
►Robot |
||||||
|
Controllo del canale indipendente robot |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
► Torretta |
||||||
|
Torretta |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
|
► Alta velocità, alta precisione |
||||||
|
Posizionamento dinamico dell'asse mandrino (c) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
|
Retrazione rapida per la svolta/toccando |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Modalità non-stop tra le sezioni |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di controllo a circuito chiuso completo |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato (controllo Speed Control Closed Loop (Feedback di fase AB, Feedback SSI - Opzionale)) |
Supportato (controllo Speed Control Closed Loop (Feedback di fase AB, Feedback SSI - Opzionale)) |
|
► Funzioni di compensazione |
||||||
|
Compensazione del cono |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione del contraccolpo |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione dell'angolo arco |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione dell'errore della vite di piombo bidirezionale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione feedforward |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione della temperatura della macchina calda e fredda |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
► Tailstock programmabile (servo tailstock) |
||||||
|
Tailstock programmabile |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
► Funzioni di taglio |
||||||
|
Interpolazione parabolica |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione ellittica |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione cilindrica |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione dell'arco 3D |
Non supportato |
Non supportato |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
|
Interpolazione poligonale (taglierina volante) |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione delle coordinate polari |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Toccando |
G84/G88 |
G84/G88 |
G84/G88 (supportato (tocco affusolato)) |
G84/G90 (supportato (tocco affusolato)) |
G84/G92 (tocco affusolato) |
G84/G96 (tocco affusolato) |
|
Taglio del filo |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
|
Turning di rottura dei chip |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
|
► Assi comuni |
||||||
|
Fuso comune |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
► Controllo SSV mandrino |
||||||
|
Fuso ssv |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
► Funzioni ausiliarie |
||||||
|
Schermata di avvio personalizzato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Codici M personalizzati |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Codici G personalizzati |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Uso misto di assi del bus e assi generici |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di ridefinizione I/O. |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
MACCHINAZIONE DELL'ASSI DI INCLINIZIONE (Interpolazione Y) |
Non supportato |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
|
MACCHINAZIONE PLANCOLATA |
Non supportato |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
|
MACCHINING DYNAMIC IDRAULIC CONTROL (DHC) |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Ridimensionamento proporzionale |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Tipi di accelerazione/decelerazione |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
|
Gestione della vita degli strumenti |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
|
Funzioni di protezione |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
|
Previsione della ruota della mano |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
|
Cutoff di interpolazione della ruota della mano |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di riavvio |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
|
Ruota multifunzionale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Simulazione grafica |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
|
Gestione delle autorizzazioni |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
|
Calendario perpetuo con blocco della macchina |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Monitoraggio del carico assiale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di oscilloscopio |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
|
Seguendo il rilevamento degli errori |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Rilevamento dell'arrivo della velocità del mandrino |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Backup dei dati |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
|
► Interpolazione a cinque assi |
||||||
|
Rtcp |
Non supportato |
Non supportato |
Non supportato |
Opzionale |
Opzionale |
Opzionale |
|
► Strumento |
||||||
|
IoT |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
|
Ispezione visiva |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Caratteristiche speciali
Caratteristiche speciali
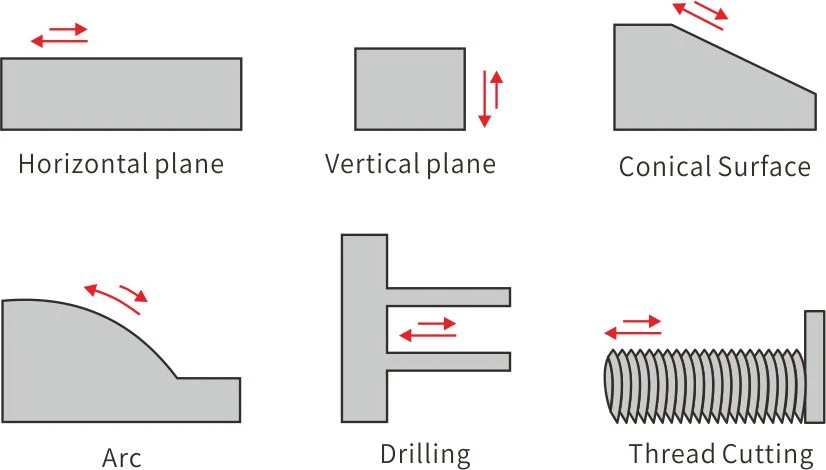
Interpolazione delle coordinate polari
Modificando le istruzioni nelle coordinate cartesiane, è possibile ottenere il controllo del contorno di interpolazione tra assi lineari e rotanti .
Scenari di applicazione: lavorazione a camma, macinazione del diametro esterno, macinazione del pezzo irregolare .
Interpolazione cilindrica
Il movimento angolare dell'asse rotante viene convertito internamente in una distanza dell'asse lineare sulla superficie esterna, rendendo più facile l'interpolare con altri assi in linee rette o archi . Questo semplifica notevolmente la programmazione per la lavorazione della superficie cilindrica .}}
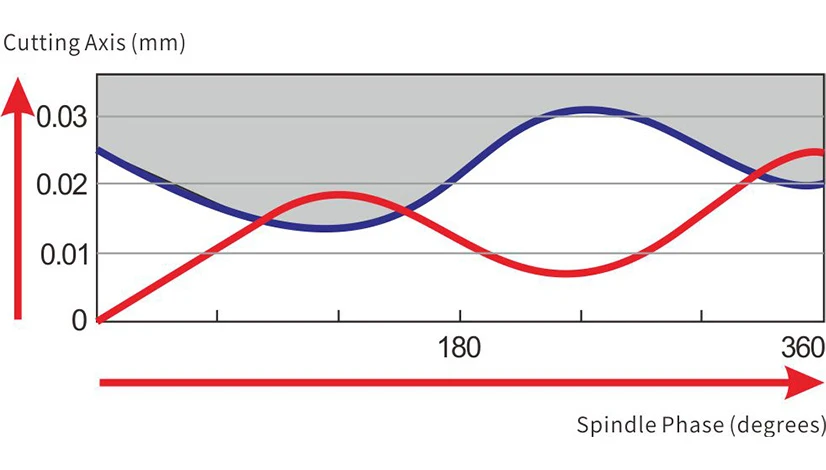
Funzione di rottura dei chip
La tecnologia di rottura del chip "full-syncronization" di Finger CNC soddisfa perfettamente i requisiti di rottura del chip del tornio con una soluzione a basso costo .
Sotto velocità diverse, si ottiene una rottura del chip coerente . garantisce una lavorazione stabile e migliora l'accuratezza della lavorazione . riduce notevolmente l'intervento umano e persino abilita l'operazione di non intervento . riduce l'operazione e migliora l'efficienza della lavorazione .}


Funzione di rottura dei chip
Dimensioni


Etichetta sexy: Sistema unità di controllo CNC di dito 2 3 4 5 6 Asse Tornari del tornello CNC Controller CNC per macchina per il tornio, Cina Sistema di controllo CNC di dito CNC 2 3 4 5 6 Asse Tornatore del tornello CNC Controller CNC per produttori di macchine per il tornio, controller CNC per materiali avanzati, Controller del router CNC, Requisito corrente del controller della macchina del tornio, Controllo dell'asse lineare del controller della macchina del tornio, Linguaggio di programmazione per controller della macchina per tornio, controller della macchina per tornio versatile
Potrebbe piacerti anche



Invia la tua richiesta