


10.4 Inch CNC Turning And Milling System(Vertical)

10.4 Inch CNC Turning And Milling System(Vertical)

10.4 Inch CNC Turning And Milling System(Vertical)

10.4 Inch CNC Turning And Milling System(Vertical)

10.4 Inch CNC Turning And Milling System(Vertical)

10.4 Inch CNC Turning And Milling System(Vertical)

10.4 Inch CNC Turning And Milling System(Vertical)

10.4 Inch CNC Turning And Milling System(Vertical)
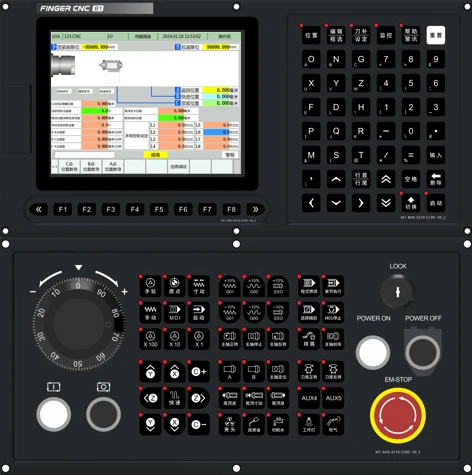
Kit di pannello controller per controller per la macchina da 10,4 pollici Kit a doppio canale a 5 assi collegati al sistema CNC e controller di fresatura

Introduzione al prodotto
1. altamente economico .
2. Questo dispositivo fornisce un servizio continuo e affidabile con la sua solida fondazione di stabilità .
3. dotato di memoria di esecuzione ad alta velocità 2G e spazio di archiviazione di grande capacità 8G per garantire una velocità di esecuzione regolare .
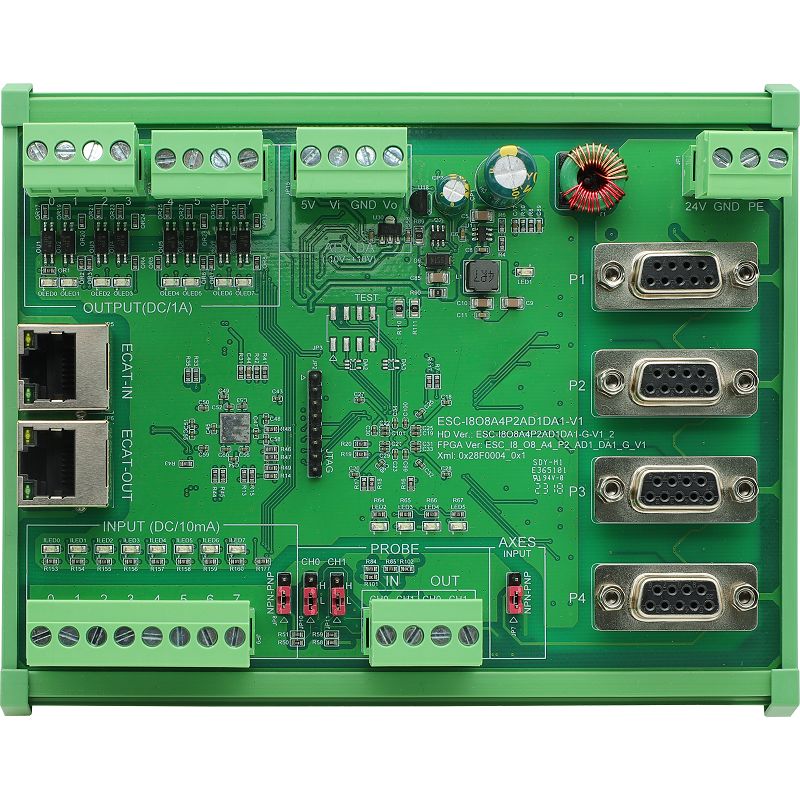
4. supporta le funzioni Bus mechatrolink-iii ed ethercat .
5. supporta fino a 160 set di compensazione dello strumento per soddisfare i requisiti di lavorazione complessi .
6. massimo I/O espandibile: i64/o 64.
7. supporta il controllo della modalità ad alta velocità e ad alta precisione .
8. Questo dispositivo integra il controllo a doppio canale per torni e manipolatori, consentendo linee di produzione automatizzate e riducendo efficacemente la dipendenza dalle operazioni manuali {{2}
9. Questo dispositivo integra una funzione di compensazione della temperatura, migliorando così la qualità e la stabilità del prodotto .
10. Questo prodotto supporta una funzione della zona di sicurezza, impedendo effettivamente le collisioni causate da errori umani, riducendo significativamente le perdite economiche e garantendo la sicurezza della produzione .
Caratteristiche hardware
1. L'architettura CPU multi-core fornisce un'eccezionale potenza di calcolo per operazioni più fluide .
2. dotato di 2 GB di archiviazione di grandi dimensioni, garantendo l'esecuzione del programma regolare e il multitasking senza sforzo .
3. Design anti-interferenza elevato, testato con 4 . 5KV EFT e certificato con CE Conformance.
4. supporta la comunicazione RS485 ad alta stabilità per l'espansione del dispositivo periferico affidabile .
5. supporta la comunicazione USB 3 . 0 ad alta velocità, consentendo un backup dei dati più rapido e l'importazione del programma.
6. supporta la conservazione dei dati di accensione a lungo termine, garantendo la registrazione dei dati affidabili in tempo reale .
7. fornisce una comunicazione con dispositivi esterni come i computer host (e . g ., PCS) per il monitoraggio remoto, la trasmissione del programma e gli aggiornamenti del sistema, o con altre apparecchiature CNC per la comunicazione in rete, abilitando la coordinamento multi-machine e la gestione centralizzata .. (Wi-Fi, Bluetooth) Comunicazione .
8. La progettazione del pulsante meccanico sul pannello operativo offre un controllo intuitivo e facile .
9. Visualizzazione della finestra ad alta risoluzione migliora la chiarezza visiva .
10. Layout e design chiave ergonomiche migliorano la comodità dell'utente .
11. switch rotary su pannello ausiliario per il sovraccarico di feedrate, con visualizzazione digitale del numero di strumento corrente per un funzionamento più semplice .
Software (funzione) Introduzione
1. in base al sistema operativo in tempo reale Linux RT, offrendo prestazioni in tempo reale più elevate e un'elaborazione più rapida .
2. Open UI piattaforma integrata con PLC, offrendo una personalizzazione senza precedenti dall'interfaccia utente per funzionare, consentendo agli utenti di creare un'esperienza di controllo intelligente completamente personalizzata .
3. L'allocazione dell'autorizzazione flessibile soddisfa le esigenze specifiche dei diversi ruoli utente, migliorando l'usabilità e la soddisfazione del sistema .
4. supporta la simulazione grafica, la programmazione conversazionale e la funzionalità M-code personalizzata .
5. supporta la gestione della vita degli strumenti e il monitoraggio della cronologia delle operazioni .
6. alta velocità di esecuzione: il ciclo di scansione PLC breve consente una rapida risposta alle istruzioni di lavorazione, migliorando l'efficienza di elaborazione .
7. supporta il controllo a doppio canale, abilitando operazioni multi-processo simultanee o automazione .
8. Controllo indipendente e condivisione del programma tra canali, semplificando notevolmente la gestione e la trasmissione del programma .
9. supporta fino a 160 gruppi di offset di strumenti, soddisfacendo le esigenze di compiti di lavorazione complessi e aumentando l'efficienza di produzione .
10. Le funzionalità di compensazione avanzata includono compensazione del rastremale, compensazione del contraccolpo, compensazione dell'angolo arco, compensazione degli errori della vite bidirezionale e compensazione feedforward, garantendo precisione e stabilità senza pari .
Parametri del prodotto
|
Serie di prodotti |
300T |
400T |
600T |
800T |
||
|
Selezione delle funzioni |
300ta |
400ta |
400 TB |
600 TC |
800tc |
|
|
Modello di prodotto |
300ta 1- h |
300ta 2- H (V) |
400ta 2- H (V) |
400tb 2- H (V) |
600TC 2- H (V) |
800tc 2- H (V) |
|
300ta 3- H (V) |
400ta 3- H (V) |
400tb 3- H (V) |
600TC 3- H (V) |
800tc 3- H (V) |
||
|
300ta 4- v |
400ta 4- v |
400tb 4- V. |
600TC 4- V. |
800tc 4- v |
||
|
► Specifiche del sistema |
||||||
|
Metodo di montaggio |
Orizzontale |
Orizzontale/verticale |
Orizzontale/verticale |
Orizzontale/verticale |
Orizzontale/verticale |
Orizzontale/verticale |
|
Visualizza la dimensione dello schermo |
7 pollici |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
8.4- inch / 10.4- inch / 15- inch |
|
Numero massimo di assi (compresi i mandrini) |
Standard 5 (massimo 5) |
Standard 6 (massimo 6) |
Standard 9 (massimo 9) |
Standard 9 (massimo 9) |
Standard 11 (massimo 11) |
Standard 20 (massimo 20) |
|
Numero massimo di canali |
Standard 1 (massimo 1) |
Standard 1 (massimo 1) |
Standard 2 (massimo 2) |
Standard 2 (massimo 2) |
Standard 2 (massimo 2) |
Standard 3 (massimo 3) |
|
Numero massimo di assi interpolati per canale |
3 (XZC) |
3 (XZC) |
3 (XZC) |
4 (XYZC) |
4 (XYZC) |
5 (xyzac) |
|
Numero massimo di mandrini per canale |
Standard 2 (massimo 2) |
Standard 2 (massimo 2) |
Standard 3 (massimo 3) |
Standard 3 (massimo 3) |
Standard 4 (massimo 4) |
Standard 6 (massimo 9) |
|
Scenari di applicazione (distribuzione degli assi) |
Canale singolo: |
Canale singolo: |
Canale singolo: (torretta controllata dall'asse XZABC + Asse di posizionamento) |
Canale singolo: (XYZABC + Asse della torretta + Servo Tailstock + Asse di posizionamento) |
Canale singolo: |
Dual Channel: |
|
Da/ad |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
|
Sistema operativo |
Linux Rt |
Linux Rt |
Linux Rt |
Linux Rt |
Linux Rt |
Linux Rt |
|
Memoria |
2 GB |
2 GB |
2 GB |
2 GB |
2 GB |
2 GB |
|
Capacità del programma |
8 GB |
8 GB |
8 GB |
8 GB |
8 GB |
8 GB |
|
Conteggio dei blocchi pre-rilevi |
1000 blocchi/s |
1000 blocchi/s |
2000 blocchi/s |
2000 blocchi/s |
4000 blocchi/s |
8000 blocchi/s |
|
Gruppi di compensazione dello strumento massimo |
40 gruppi |
40 gruppi |
160 gruppi |
160 gruppi |
160 gruppi |
160 gruppi |
|
Comunicazione |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
USB / RS232 / RS485 / LAN / WiFi |
|
I/O standard |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
Bus I / O (porte di impulsi escluse): i16 / o16 |
|
I/O massimo espandibile |
I32 / O32 |
I32 / O32 |
I64 / O64 |
I64 / O64 |
I128 / O128 |
I256 / O256 |
|
(IoT) Internet industriale delle cose |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
|
Servo di autobus |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
Mechatrolink-III (opzionale), Ethercat |
|
Fuso del bus |
Supporti |
Supporti |
Supportato |
Supportato |
Supporti |
Supporti |
|
Funzioni di comunicazione |
Modbus TCP, rs232, rs485 |
Modbus TCP, rs232, rs485 |
MODBUSTCP, rs232, rs485 |
MODBUSTCP, rs232, rs485 |
Modbus TCP, RS485, Encoder assoluto SSI (opzionale) |
Modbus TCP, RS485, Encoder assoluto SSI (opzionale) |
|
► Funzioni del programma |
||||||
|
Istruzioni di programmazione (G-CODE) |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
Conformazioni con gli standard internazionali |
|
Standard di programmazione del programma macro |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
Supporti (Macro B, Macro C) |
|
Programmazione di fondo |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Intelligenza conversazionale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Programma trasferimento USB |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Controllo degli errori del programma automatico |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di blocco del programma |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
Editing del programma limitato (opzionale) |
|
► Controllo dell'asse sincrono |
||||||
|
Taglio del filo simultaneo con mandrino principale |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Sincronizzazione del fuso a doppio canale |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Accoppiamento / scambio / ibrido dell'asse |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
▶Robot |
||||||
|
Controllo del canale indipendente robot |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
► Torretta |
||||||
|
Torretta |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
Torretta elettrica, torretta idraulica, torretta servo, torretta controllata dall'asse |
|
► Alta velocità, alta precisione |
||||||
|
Posizionamento dinamico dell'asse mandrino (c) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
Commutazione della modalità non-stop, esecuzione del posizionamento diretto (richiede servomole) |
|
Retrazione rapida per la svolta/toccando |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Modalità non-stop tra le sezioni |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di controllo a circuito chiuso completo |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato (controllo Speed Control Closed Loop (Feedback di fase AB, Feedback SSI - Opzionale)) |
Supportato (controllo Speed Control Closed Loop (Feedback di fase AB, Feedback SSI - Opzionale)) |
|
► Funzioni di compensazione |
||||||
|
Compensazione del cono |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione del contraccolpo |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione dell'angolo arco |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione dell'errore della vite di piombo bidirezionale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione feedforward |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Compensazione della temperatura della macchina calda e fredda |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
► Tailstock programmabile (servo tailstock) |
||||||
|
Tailstock programmabile |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
► Funzioni di taglio |
||||||
|
Interpolazione parabolica |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione ellittica |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione cilindrica |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione dell'arco 3D |
Non supportato |
Non supportato |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
Interpolazione sferica spaziale all'interno di qualsiasi sistema di coordinate cartesiane a tre assi arbitrari |
|
Interpolazione poligonale (taglierina volante) |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Interpolazione delle coordinate polari |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Toccando |
G84/G88 |
G84/G88 |
G84/G88 (supportato (tocco affusolato)) |
G84/G90 (supportato (tocco affusolato)) |
G84/G92 (tocco affusolato) |
G84/G96 (tocco affusolato) |
|
Taglio del filo |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
Rotazione del ciclo thread, thread multi-start, thread ad arco, thread elicoidali, thread di pitch variabili e altri thread rotazione |
|
Turning di rottura dei chip |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
Seconda generazione (lineare, arco, rottura del chip thread) |
|
► Assi comuni |
||||||
|
Fuso comune |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
► Controllo SSV mandrino |
||||||
|
Fuso ssv |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
|
► Funzioni ausiliarie |
||||||
|
Schermata di avvio personalizzato |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Codici M personalizzati |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Codici G personalizzati |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Uso misto di assi del bus e assi generici |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di ridefinizione I/O. |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
MACCHINAZIONE DELL'ASSI DI INCLINIZIONE (Interpolazione Y) |
Non supportato |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
|
MACCHINAZIONE PLANCOLATA |
Non supportato |
Non supportato |
Non supportato |
Non supportato |
Supportato |
Supportato |
|
MACCHINING DYNAMIC IDRAULIC CONTROL (DHC) |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Ridimensionamento proporzionale |
Non supportato |
Non supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Tipi di accelerazione/decelerazione |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
Tipo lineare (accelerazione costante), tipo S (jerk costante) |
|
Gestione della vita degli strumenti |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
Gestione del limite di tempo / limite di utilizzo |
|
Funzioni di protezione |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
Porta di sicurezza, limiti duri, limiti morbidi, sofferenza non bloccato, rilevamento del cambiamento degli utensili della torretta |
|
Previsione della ruota della mano |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
Previsione del programma / funzione di backtracking del programma |
|
Cutoff di interpolazione della ruota della mano |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di riavvio |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
Rilevamento e riavvio del punto di interruzione del programma automatico, riavvio personalizzato |
|
Ruota multifunzionale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Simulazione grafica |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
Pre-View dell'esecuzione del programma, tracciamento grafico dinamico durante l'esecuzione |
|
Gestione delle autorizzazioni |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
Gestione delle autorizzazioni dei parametri |
|
Calendario perpetuo con blocco della macchina |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Monitoraggio del carico assiale |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Funzione di oscilloscopio |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
Monitoraggio in tempo reale dei comandi di sistema e forme d'onda di feedback servo |
|
Seguendo il rilevamento degli errori |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Rilevamento dell'arrivo della velocità del mandrino |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
Supportato |
|
Backup dei dati |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
Backup del programma, backup dei parametri, backup di compensazione degli strumenti |
|
► Interpolazione a cinque assi |
||||||
|
Rtcp |
Non supportato |
Non supportato |
Non supportato |
Opzionale |
Opzionale |
Opzionale |
|
► Strumento |
||||||
|
IoT |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
|
Ispezione visiva |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Opzionale |
Caratteristiche speciali
Funzionalità chiave: funzione della zona di sicurezza

1. Panoramica della protezione da collisione
La funzione della zona di sicurezza è progettata principalmente per prevenire le collisioni delle macchine .
Durante il movimento dell'asse, il sistema rileva automaticamente la posizione della zona di sicurezza in tempo reale .
Impostazione della zona di protezione delle collisioni:
Gli utenti possono impostare limiti di sicurezza in base alla posizione effettiva dello strumento e del pezzo .
Fornisce un'interfaccia intuitiva e intuitiva per una facile configurazione .
Rilevamento e prompt automatici:
Il sistema monitora il movimento dell'asse in tempo reale e le avvertenze quando il movimento supera la zona di sicurezza .
Efficienza e sicurezza migliorate:
La funzione della zona di sicurezza riduce il rischio di collisioni, aumentando la produttività della macchina .
Protegge la sicurezza degli operatori e riduce i potenziali rischi .
Limitazioni delle tradizionali porte idrauliche:
La posizione di serraggio non può essere definita liberamente attraverso la programmazione .
La coppia di serraggio non è regolabile .
Vantaggi dei servi coda di servo programmabili:
A . La posizione di serraggio può essere definita liberamente tramite la programmazione e la coppia di serraggio può essere impostata usando comandi di coppia segmentati .
B . più adatto alle esigenze della produzione moderna, migliorando sia l'efficienza della produzione che la qualità del prodotto . (Nota: richiede l'integrazione con il servomo di finger CNC .)
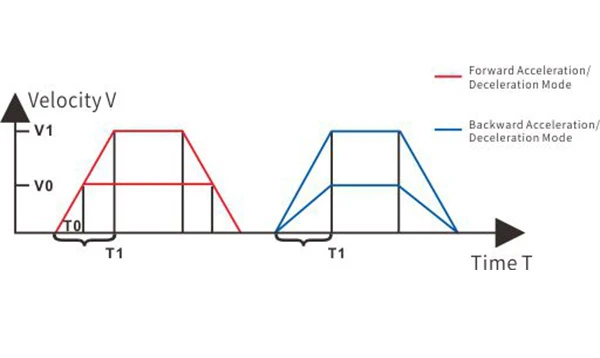
3. modalità ad alta velocità e alta
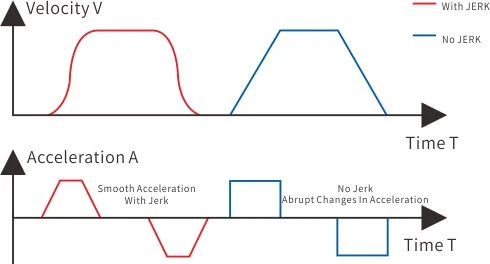
Spiegazione di jerk
Modalità post-jerk:
Durante le fasi di accelerazione e decelerazione, l'accelerazione viene applicata istantaneamente . quando l'accelerazione è alta, questo può causare un impatto significativo sulla macchina, con conseguente movimento assiale instabile . (come mostrato in blu - senza funzione jerk)
Modalità pre-jerk:
Durante le fasi di accelerazione e decelerazione, l'accelerazione cambia linearmente . anche quando l'accelerazione è alta, la funzione jerk garantisce un movimento assiale regolare e aiuta a eliminare le vibrazioni del tornio . (come mostrato in rosso - con funzione jerk)
Come illustrato nel diagramma:
Per accelerare a V1, il tempo richiesto in entrambe le modalità è T (o T1) .
Tuttavia, quando si accelera a V 0, la modalità post-jerk richiede ancora T1, mentre la modalità pre-jerk richiede solo t 0.
Nella modalità di decelerazione post-jerk, il tempo t rimane costante indipendentemente dalla velocità V .
Al contrario, nella modalità di decelerazione pre-jerk, il tempo cambia linearmente con la velocità V .
4. funzione di controllo del tornio e robot integrato
Controllo del canale indipendente:Utilizza il controllo del canale indipendente per semplificare la configurazione del sistema .
Programmazione conversazionale:Riduce la barriera da utilizzare con un'interfaccia intuitiva e una programmazione conversazionale .
Regolazione del processo più flessibile:Soddisfa le diverse esigenze di produzione e consente una rapida regolazione del flusso di lavoro robot .
Facile operazione:Semplifica i passaggi operativi e migliora l'efficienza complessiva del lavoro .
Dimensioni


Etichetta sexy: KIT PANNELLO DEL CONTROLLER MACCHINA MACCHINA MACCHINA DEL TETTOLA da 10,4 pollici Doppi Canale 5 ASSIS CONTROLLO DI SISTEMA CNC CNC e controller di fresatura, Pannello del controller della macchina per tornio da 10,4 pollici da 10,4 pollici Kit a doppio canale 5 assi collegati al sistema CNC Produttori di controller di fresatura, fornitori, controller CNC per la costruzione, controller del tornio CNC, Mercato globale per il controller della macchina per tornio, Ottimizzazione del controller della macchina per tornio, Centro di addestramento per controller della macchina per tornio, controller della macchina per tornio versatile
Potrebbe piacerti anche



Invia la tua richiesta